

高集成度全能作业灵巧手
强感知,更有料
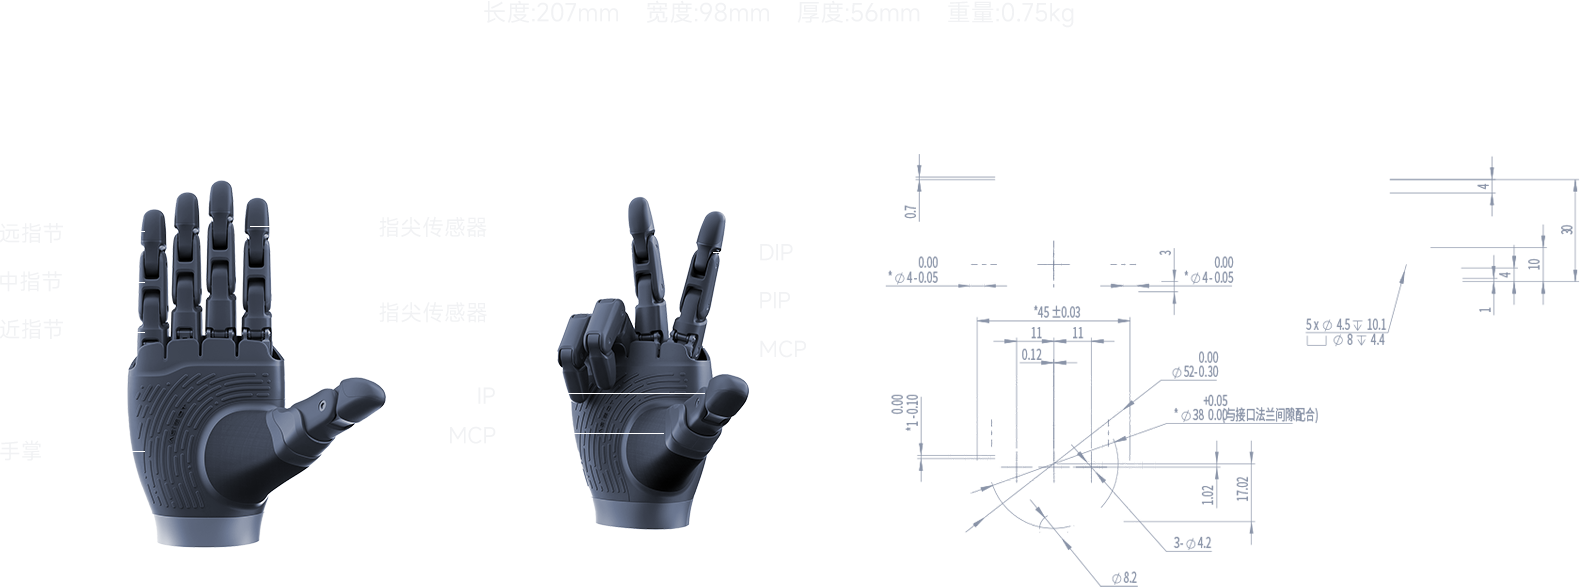
19自由度,仅重750g
同配置灵巧手中更小、更轻、更拟人


| 参数 |
OmniHand Pro 专业款 | |
本体 参数 |
型号 |
OmniHand Pro 专业款 |
| 重量 | ≤820g | |
| 尺寸 | 207*98*56mm | |
| 材料 |
PA+硅胶 | |
| 主动自由度 | 12 | |
| 总自由度 |
19 | |
| 传动结构 |
连杆传动 |
|
| 驱动方式 |
电机+丝杆 |
|
| 关节数量 | 19 | |
| 关节角度 |
四指弯曲:80°,四指侧摆:±10°,大拇指弯曲:50°,大拇指侧摆:90°,大拇指自旋:50° |
|
最小开合时间(典型值) |
0.8s |
|
| 最小抓握直径 | 2mm |
|
指尖重复定位精度(典型值) |
0.4mm |
|
最大指尖力(典型值) |
20N | |
| 工作电压 |
12~24V |
|
| 静态电流 |
0.5A |
|
| 最大电流 |
4.5A | |
| 通讯接口 |
CANFD |
|
| 工作温度范围 |
-20~50℃ | |
负载情况(常温掌面向上抓5cm的圆形硬性物体) |
35kg | |
| 负载情况(常温掌面向左抓5cm的圆形硬性物体) | 5kg | |
感知 参数 |
阵列传感器数量 | 指尖三维力,手掌一维力,150+触觉点位 |
| 阵列分辨率 | 0.01N | |
| 感知范围 | 0~50N | |
| 最大接受力(不损坏) | 1000N | |
软件 功能 |
操作系统 | windows |
| 通讯速率 | 1kHz | |
| 整包字节数量 | 48字节 | |
| 感知反馈 | 关节位置、关节速度、关节力矩、关节温度、电压电流、传感器压力信息 |
|
| 控制模式 | 速度模式、位置模式、力控模式、力位混合模式触控模式 |
|
| 二次开发生态 | 支持二次开发 | |
| 其它 | 是否适配非PG机器人 | 兼容 |


