


1. 安全须知
了解产品:在使用该产品之前,请仔细阅读产品手册,了解产品的功能、操作方式以及安全注意事项。
遵循使用要求:确保机器在适宜环境中进行使用,避免过高或过低的温度、潮湿环境等。
电源安全:操作前确保所有电缆、插头、插座完好无损。遇到异常情况(如短路、过热等)时立即断开电源。
定期检查:定期进行维护和检查,确保机器的组件如电机、电源等正常运行,避免因老化或损坏导致的危险。
防止误用:确保机器不会用于任何不当、危险或法律禁止的场景。
2. 产品简介
2.1 产品概述
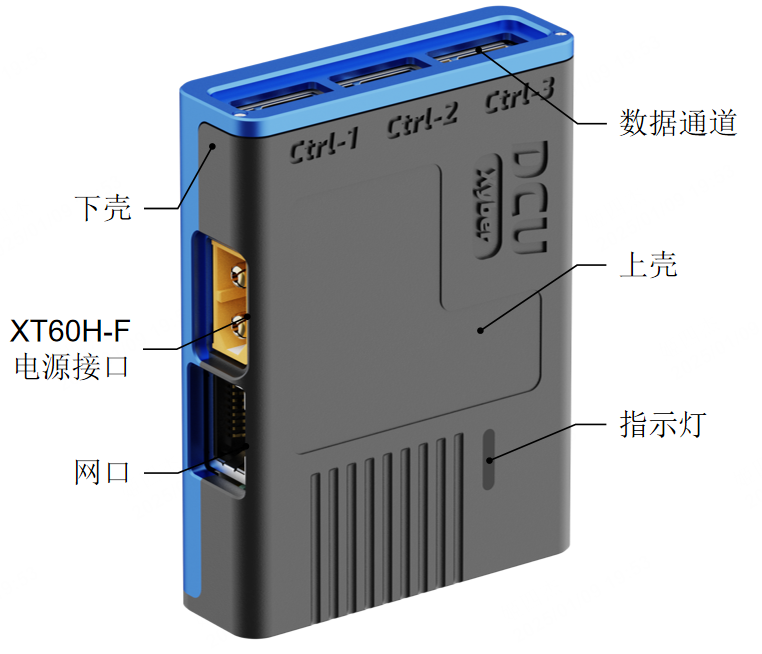
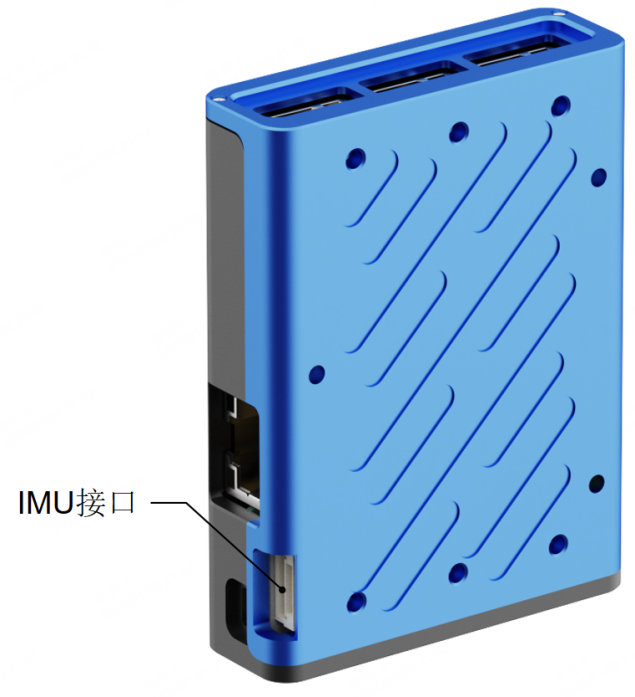
2.2 主要特性
高度集成、大功率通信转发方案
EtherCAT 1KHz实时通信转发,100Mbps网口速率
提供Linux二次开发SDK
EtherCAT转3路CANFD(数据域波特率达5Mbps)
支持最大16个DCU级联&硬件同步帧
支持硬件同步IMU接口
支持SPI、UART、GPIO等接口扩展
支持OTA
2.3产品参数
参数 |
典型值 |
自身重量 |
90g |
通信速率 |
100Mbps |
额定工作电压 |
48V DC |
3. 产品尺寸信息
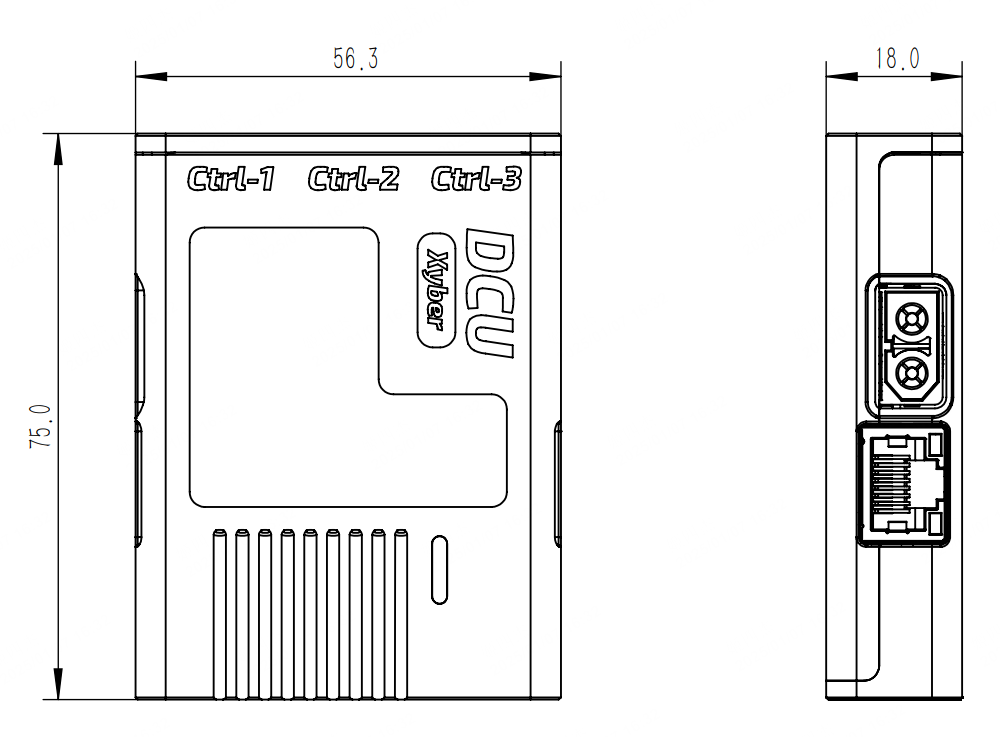
4. 电气接口互联
电源接口定义:
序号 |
PIN定义 |
功能描述 |
1 |
PGND |
总电源地 |
2 |
DC-BUS |
总电源输入 48V |
数据通道接口定义:
序号 |
PIN定义 |
功能描述 |
1 |
PGND |
总电源地 |
2 |
DC-BUS |
总电源输入 48V |
3 |
CAN_L |
CAN总线-低 |
4 |
CAN_H |
CAN总线-高 |
IMU接口定义:6PIN
序号 |
PIN定义 |
功能描述 |
1 |
NC |
/ |
2 |
NC |
/ |
3 |
UART1_TX |
串口发送 |
4 |
UART1_RX |
串口接收 |
5 |
GND |
IMU GND |
6 |
5V |
IMU电源5V |
5. 通信接口及协议
DCU提供Linux SDK,具体使用方法请参照开源代码库:https://github.com/AgibotTech/agibot_x1_infer/blob/main/doc/dcu_driver_module/dcu_driver_module.zh_CN.md。
DCU的EtherCAT协议支持1Khz刷新频率以及DC同步。在建立连接时,PDO数据会自动映射(不支持手动映射PDO),上下行数据大小均为240字节。
5.1 下行数据
数据帧定义如下:
D0 - D64 |
D65 - D129 |
D130 - D194 |
D195 |
D196 - D239 |
CANFD - CTRL1 |
CANFD - CTRL2 |
CANFD - CTRL3 |
IMU CMD |
Reserved |
每个DCU带有三路CANFD通道,分别对应 CTRL1、CTRL2、CTRL3。每路通道对应65字节,对应字段如上图所示。以CANFD - CTRL1为例,具体定义为:
D0 |
D1 - D64 |
Cmd |
Payload |
Cmd:通道转发控制命令
Payload:CANFD报文数据段
每一路通道可以控制转发的报文ID和DLC,由Cmd字段决定。
当Cmd为0xFF时,为广播模式,报文ID为0,Payload中的64字节数据会全部被转发;
当Cmd为0时,数据不转发;
当Cmd为其他值时,会从bit0开始依次检查对应的位。如bit0为真时,报文ID为1,payload中的 byte0~byte7 会被转发,数据长度8字节;如bit1为真时,报文ID为2,payload中的 byte8~byte15 会被转发,数据长度8字节;其他情况以此类推。
IMU CMD 为IMU的控制字段,置1后会使能IMU内置的offset。置为1约10ms后再置0即可。
5.2 上行数据
数据帧定义如下:
D0 - D63 |
D64 - D127 |
D128 - D191 |
D192 - D231 |
D232 - D239 |
CANFD - CTRL1 |
CANFD - CTRL2 |
CANFD - CTRL3 |
IMU Data |
Reserved |
CANFD - CTRLx 对应三路通道收到的CANFD报文,并按照ID进行排布,如ID1的报文数据位于 byte8~byte15 字段处,每个节点报文数据长度不超过8字节。
IMU Data数据定义如下:
D192 - D203 |
D204 - D215 |
D216 - D231 |
|||||||
Acc X |
Acc Y |
Acc Z |
Gyro X |
Gyro Y |
Gyro Z |
Quat W |
Quat X |
Quat Y |
Quat Z |
上述IMU的所有数据都是 float 类型,小端格式,长度4字节。
加速度数据单位为 m/s²,陀螺仪数据单位为 deg/s。
6. 其他
本手册基于 域控制器 DCU 硬件 Ver1.1,软件 Ver 1.0.0 编写。
其他产品手册中未注明事项,请查阅PG官网,或联系PG服务人员获取信息。


